


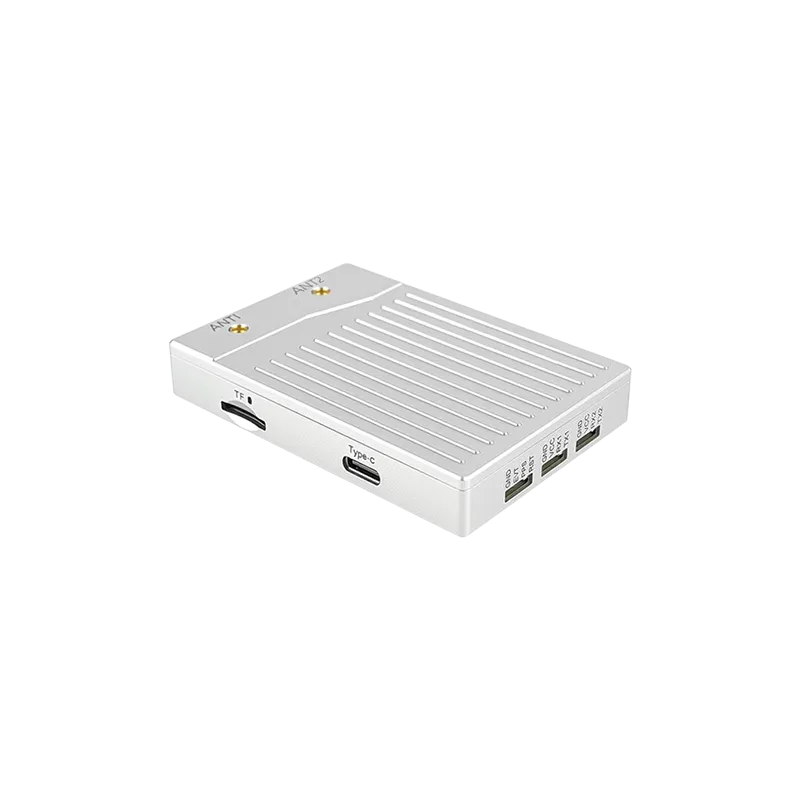
Yeni nesil robotik sistemler için Gerçek Zamanlı Kinematik teknolojisinin uygulanmasına dair kapsamlı rehber.
Yüksek Hassasiyetli Robotiklere Giriş
Modern otomasyon dünyası, navigasyonda alt desimetre hassasiyeti talebi nedeniyle radikal bir değişim geçiriyor. Bu devrimin merkezinde, geleneksel küresel konumlandırma sistemlerinin sınırlamalarını aşan özel bir donanım çözümü olan RTK GNSS robotik alıcısı yer alıyor. Standart GNSS çözümleri genellikle birkaç metre içinde doğruluk sağlar ki, bu da akıllı telefonlar veya genel araç navigasyonu için yeterlidir. Ancak, otonom bir çim biçme makinesi, teslimat robotu veya hassas tarım traktörü için, yarım metre kadar hata payı bile felaket arızaya veya ciddi operasyonel verimsizliğe yol açabilir.
Gerçek Zamanlı Kinematik (RTK) teknolojisini kullanarak, robotikçiler santimetre seviyesinde yerelleştirme sağlayabilir. Bu hassasiyet sadece bir lüks değildir; Karmaşık ortamlarla etkileşime girmesi, cerrahi doğrulukla önceden tanımlanmış yolları takip etmesi ve insan nüfuslu alanlarda güvenlik protokollerini koruması gereken robotlar için temel gerekliliktir. Bu rehberde, herhangi bir robotik platform için yüksek hassasiyetli konumlandırmayı mümkün kılan karmaşık mekanikleri, uygulama stratejilerini ve profesyonel düzeyde çözümleri inceliyoruz.
RTK GNSS Teknolojisinin Mekaniği
Gerçek Zamanlı Kinematik teknoloji, sadece sinyalin bilgi içeriğini değil, uydu sinyalinin taşıyıcı dalgasının fazını analiz ederek çalışır. Bunu başarmak için, robotik için RTK GNSS alıcısı iki ana bileşene ihtiyaç duyar: bir baz istasyonu ve bir gezgin. Baz istasyonu bilinen, ölçülmüş bir konuma yerleştirilmiştir. Uydu sinyallerini izler ve atmosfer gecikmeleri ile yörünge değişimlerinden kaynaklanan hataları hesaplar. Bu düzeltmeler daha sonra robota monte edilen "rover" modülüne gerçek zamanlı olarak iletilir.
Gezgin, kendi uydu gözlemlerini baz istasyonundan gelen verilerle birleştirerek taşıyıcı faz tam sayı belirsizliğini çözer. Bu süreç, sistemin robotun baz istasyonuna olan göreli konumunu 1 ila 2 santimetre hassasiyetle belirlemesini sağlar. Modern alıcılar genellikle GPS, GLONASS, Galileo ve Beidou gibi birden fazla takımyıldızı destekler; bu da bazı uyduların gizlendiği zorlu ortamlarda bile robotun yüksek konumlandırma bütünlüğünü korumasını sağlar.
Ayrıca, çok frekanslı bantların (L1, L2 ve L5) entegrasyonu "ilk düzeltme süresini" (TTFF) önemli ölçüde azaltmıştır. Bu da robotların yüksek hassasiyetli navigasyon durumlarını her zamankinden daha hızlı başlatabilmesini sağlıyor. Profesyonel geliştiriciler için, farklı iyonosferik koşullarda ve çeşitli coğrafi konumlarda güvenilir şekilde çalışması gereken donanım seçerken bu taşıyıcı-faz dinamiklerini anlamak, çok önemlidir.
RTK Alıcılarının Robotik Platformlara Entegre Edilmesi
Robotik için RTK GNSS alıcısının başarılı entegrasyonu, sadece bir modülü takmakla sınırlı değildir. Bu, donanım arayüzü, veri protokolleri ve fiziksel montajın dikkatlice değerlendirilmesini gerektirir. Çoğu profesyonel RTK modülü, konum çıkışı için NMEA 0183 ve düzeltme veri girişi için RTCM 3.x gibi standart protokolleri kullanır. Geliştiriciler, uçuş kontrolörlerinin veya yerleşik bilgisayarlarının (örneğin ROS tabanlı sistemler) bu yüksek frekanslı veri akışlarını yönetmek üzere yapılandırıldığından emin olmalıdır.
Elektromanyetik girişim (EMI) ise başka kritik bir faktördür. Robotlar genellikle motorlar, yüksek hızlı işlemciler ve kablosuz vericilerle donatılmıştır; bunların hepsi zayıf uydu sinyallerini engelleyen gürültü üretebilir. Yüksek kaliteli, korumalı antenler kullanmak ve bunları parazit kaynaklarından uzaklaştırmak hayati öneme sahiptir. Birçok mühendis, koaksiyel kablolar üzerinden sinyal kaybını en aza indirmek için anten ve alıcıyı birleştiren entegre modülleri tercih eder.
Baz istasyonu ile gezici arasındaki iletişim gecikmesi de en aza indirilmelidir. UHF radyo bağlantıları veya NTRIP (İnternet Protokolü üzerinden RTCM'nin Ağ Yoluyla Taşınması) kullanılsa da, düzeltme verisini alma gecikmesi RTK'nın "Sabit" durumunu korumak için 1-2 saniyenin altında kalmalıdır. Bağlantı kesilirse, alıcı "Float" durumuna dönebilir ve doğruluk desimetre seviyelerine düşer ve robotun otonom operasyonlarını durdurabilir.
Çevresel Zorluklarla Başa Çıkmak
Robotik için herhangi bir RTK GNSS alıcısı için en önemli engellerden biri "kentsel kanyon" etkisidir. Yüksek binalar, yoğun bitki örtüsü ve büyük metal yapılar uydu sinyallerini yansıtarak çok yollu parazit yaratabilir. Bu, alıcının daha uzun bir yol izleyen bir sinyale dayalı olarak konum hesaplamasına ve hatalara yol açmasına yol açar. Bunu azaltmak için, gelişmiş alıcılar gelişmiş çok yol reddetme algoritmaları kullanır ve görünür uydu sayısını maksimize etmek için "tüm takımyıldız" izleme yöntemlerini kullanır.
GNSS sinyallerinin tamamen engellendiği durumlarda, örneğin kapalı alanlarda veya ağır tünellerin altında, üst düzey robotik sistemler genellikle sensör füzyonu kullanır. Bu, RTK verilerinin Atalet Ölçüm Birimleri (IMU), tekerlek odometrisi veya LiDAR ile birleştirilmesini içerir. Kalman filtresi kullanarak, robot kısa GNSS kesintileri sırasında konumunun doğru tahminini tutabilir. Bu hibrit yaklaşım, RTK alıcısının sağladığı yüksek hassasiyetli verilerin tam potansiyelinde kullanılmasını sağlarken, toplam sinyal kaybı için bir yedek mekanizma korunur.
Hava koşulları da rol oynar. GNSS sinyalleri genellikle yağmur ve sise karşı dirençli olsa da, aşırı atmosferik koşullar troposferde sinyal yayılımını etkileyebilir. Modern RTK algoritmaları bu değişkenleri telafi etmek için tasarlanmıştır, ancak kullanıcılar en istikrarlı performansın her zaman gökyüzünün net ve engelsiz bir görüşüyle elde edildiğini bilmelidir.
Modern Endüstride Temel Uygulamalar
RTK GNSS alıcısının robotik için uygulanması, birçok yüksek riskli endüstriyi kapsar. Hassas tarımda, otonom traktörler ve drone'lar RTK'yı kullanarak tohum eker ve gübreleri santimetre hassasiyetle uygular, böylece atık azaltılır ve ürün verimini en üst düzeye çıkarır. Bu sistemler yıllarca aynı yolu neredeyse sıfır sapma ile takip edebilir; bu, manuel direksiyon veya standart GPS ile imkansız bir başarıdır.
Lojistik ve teslimat alanında, son mil teslimat robotları, RTK'ya dayanarak dar kaldırımlarda yol alır ve engellerle çarpışmadan belirli müşteri kapılarına ulaşır. Benzer şekilde, jeodezik ölçüm ve inşaat için otonom geziciler, sahaları haritalayabilir ve yapıların hizalanmasını profesyonel düzeyde hassasiyetle kontrol edebilir; bu da geleneksel ölçüm yöntemleriyle ilişkili işçilik maliyetlerini ve zamanı önemli ölçüde azaltır.
Ayrıca, otonom robotik çim biçme makinelerinin yükselişi, RTK teknolojisini tüketici pazarına taşıdı. Gömülü sınır telleri gerektiren eski modellerin aksine, RTK özellikli çim biçme makineleri sanal sınırlar üzerinden programlanabilir; bu da esnek bahçe yönetimi ve kusursuz biçme desenleri sağlar. Bu geçiş, yüksek hassasiyetli GNSS donanımının günlük uygulamalar için nasıl daha erişilebilir ve sağlam hale geldiğini gösteriyor.
Neden Robotik GNSS İhtiyaçlarınız için Yonghao'yu Seçmelisiniz
Yonghao'da, en zorlu otonom projelere özel olarak en son konumlandırma çözümleri sunma konusunda uzmanız. GNSS teknolojisindeki uzmanlığımız, endüstriyel kullanımın zorluklarına dayanan yüksek performanslı donanımlar üretmemizi sağlıyor. İster küçük ölçekli bir araştırma drone'u ister ağır otom araçlar filosu inşa ediyor olun, robotik için RTK GNSS alıcımız tutarlı, santim seviyesinde doğruluk sağlamak üzere tasarlanmıştır.
Ürün portföyümüzde, yüksek hassasiyetli yerelleştirme için sektör standartları olan ünlü UM980 ve ZED-F9P uyumlu modülleri içermektedir. Bu modüller, robotunuzun zorlu ortamlarda bile stabil bir sabit sabit kalmasını sağlayan çoklu bant, çoklu takımyıldız desteği sunar. Ayrıca, üstün kazanç ve çoklu yol reddetme yetenekleri sunan özel RTK GNSS antenleri de sunuyoruz.
Yonghao'nun avantajı, güvenilirlik ve teknik destek konusundaki bağlılığımızda yatmaktadır. Robotik entegrasyonun karmaşıklıklarını anlıyoruz ve ekibimiz, başarılı olmanıza yardımcı olacak belgeleme ve özelleştirme hizmetlerini sunmaya kendini adamıştır. Engelleme karşıtı sistemlerden entegre anten modüllerine kadar, çözümlerimiz yeni nesil otonom sistemleri güçlendirmek üzere tasarlanmıştır.
Sıkça Sorulan Sorular
S1: Robotik için RTK GNSS alıcısı otonom navigasyonu nasıl geliştirir?
Baz istasyonundan alınan gerçek zamanlı düzeltmeler kullanarak santim seviyesinde konumlandırma doğruluğu sağlar; robotların hassas yollar takip etmesini ve çevreleriyle güvenli bir şekilde etkileşime girmesini sağlar.
S2: Kentsel alanlarda robotik için RTK GNSS alıcısı kullanabilir miyim?
Evet, ama performans sinyal görünürlüğüne bağlı. Yonghao'nun modern çoklu takımyıldız alıcıları, kentsel ortamlarda istikrarı korumak için çoklu yol redaksiyonu ile tasarlanmıştır.
S3: Robotik için RTK GNSS alıcısında "Float" ile "Sabit" durumları arasındaki fark nedir?
"Sabit" durum, alıcının taşıyıcı fazı belirsizliğini çözüp santimetre seviyesinde doğruluğa ulaştığı anlamına gelirken, "Float" sistemin hâlâ hesap yaptığını ve doğruluğun genellikle desimetre aralığında olduğunu gösterir.
S4: Robotik için RTK GNSS alıcısı sürekli bir internet bağlantısı gerektiriyor mu?
Düzeltmeler için NTRIP kullanıyorsanız, internet bağlantısı gereklidir. Alternatif olarak, hücresel kapsama alanı olmayan alanlar için UHF radyo bağlantısı olan yerel bir baz istasyonu kullanabilirsiniz.
S5: Projem için robotik için doğru RTK GNSS alıcısını nasıl seçebilirim?
Desteklenen takımyıldız sayısı, frekans bantları (L1/L2/L5), güç tüketimi, arayüz uyumluluğu ve entegre bir anten gerektirip istemediğiniz gibi faktörleri göz önünde bulundurun.
Robotik Hassasiyetinizi Yükseltmeye Hazır mısınız?
Yonghao'nun yüksek hassasiyetli GNSS modülleri ve antenlerinin tam yelpazesini bugün keşfedin. Uzmanlarımız, otonom uygulamanız için mükemmel çözümü bulmanıza yardımcı olmaya hazır.